|
| virtual | ~IClient () |
| |
| virtual void | ReportManipulatorSettings (M_Manipulator::ManipulatorSettingsType const &Settings) |
| |
| virtual void | ReportManipulatorStatus (M_Manipulator::ManipulatorStatusType const &Status, bool IsRemoved) |
| |
| virtual void | ReportLinkStatus (std::string const &LinkId, M_Manipulator::LinkStatusType const &Status) |
| |
| virtual void | ReportCoordinateFrameSettings (M_CoordinateFrame::CoordinateFrameSettingsType const &Settings) |
| |
| virtual void | ReportCoordinateFrameStatus (M_CoordinateFrame::CoordinateFrameStatusType const &Status, bool IsRemoved) |
| |
| virtual void | ReportCoordinateTransformations (std::string const &KeyId, M_Common::CoordinateTransformationListType const &TransformationList, bool IsRemoved) |
| |
| virtual void | ReportPositions (std::string const &KeyId, M_Common::PositionListType const &PositionList, bool IsRemoved) |
| |
| virtual void | ReportAttitudes (std::string const &KeyId, M_Common::AttitudeListType const &AttitudeList, bool IsRemoved) |
| |
| virtual void | ReportLinearVelocities (std::string const &KeyId, M_Common::LinearVelocityListType const &LinearVelocityList, bool IsRemoved) |
| |
| virtual void | ReportAngularVelocities (std::string const &KeyId, M_Common::AngularVelocityListType const &AngularVelocityList, bool IsRemoved) |
| |
| virtual void | ReportLinearAccelerations (std::string const &KeyId, M_Common::LinearAccelerationListType const &LinearAccelerationList, bool IsRemoved) |
| |
| virtual void | ReportAngularAccelerations (std::string const &KeyId, M_Common::AngularAccelerationListType const &AngularAccelerationList, bool IsRemoved) |
| |
| virtual void | ReportKinematicChainSettings (M_KinematicChain::KinematicChainSettingsType const &Settings) |
| |
| virtual void | ReportKinematicChainStatus (M_KinematicChain::KinematicChainStatusType const &Status, bool IsRemoved) |
| |
| virtual void | ReportAxisRotationConstraints (M_KinematicChain::AxisRotationConstraintsListType const &AxisRotationConstraints) |
| |
| virtual void | ReportAxisRotations (M_KinematicChain::AxisRotationListType const &AxisRotations) |
| |
| virtual void | ReportActuationCtrlSettings (M_ActuationCtrl::ActuationCtrlSettingsType const &Settings) |
| |
| virtual void | ReportActuationComponentStatus (std::string const &KeyId, M_ActuationCtrl::ActuationStatusType const &Status, bool IsRemoved) |
| |
Manipulator client interface. Contains callback operations from the manipulator service to the client.
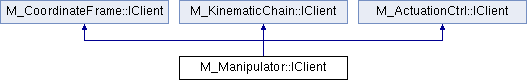
 Public Member Functions inherited from M_CoordinateFrame::IClient
 1.9.1